
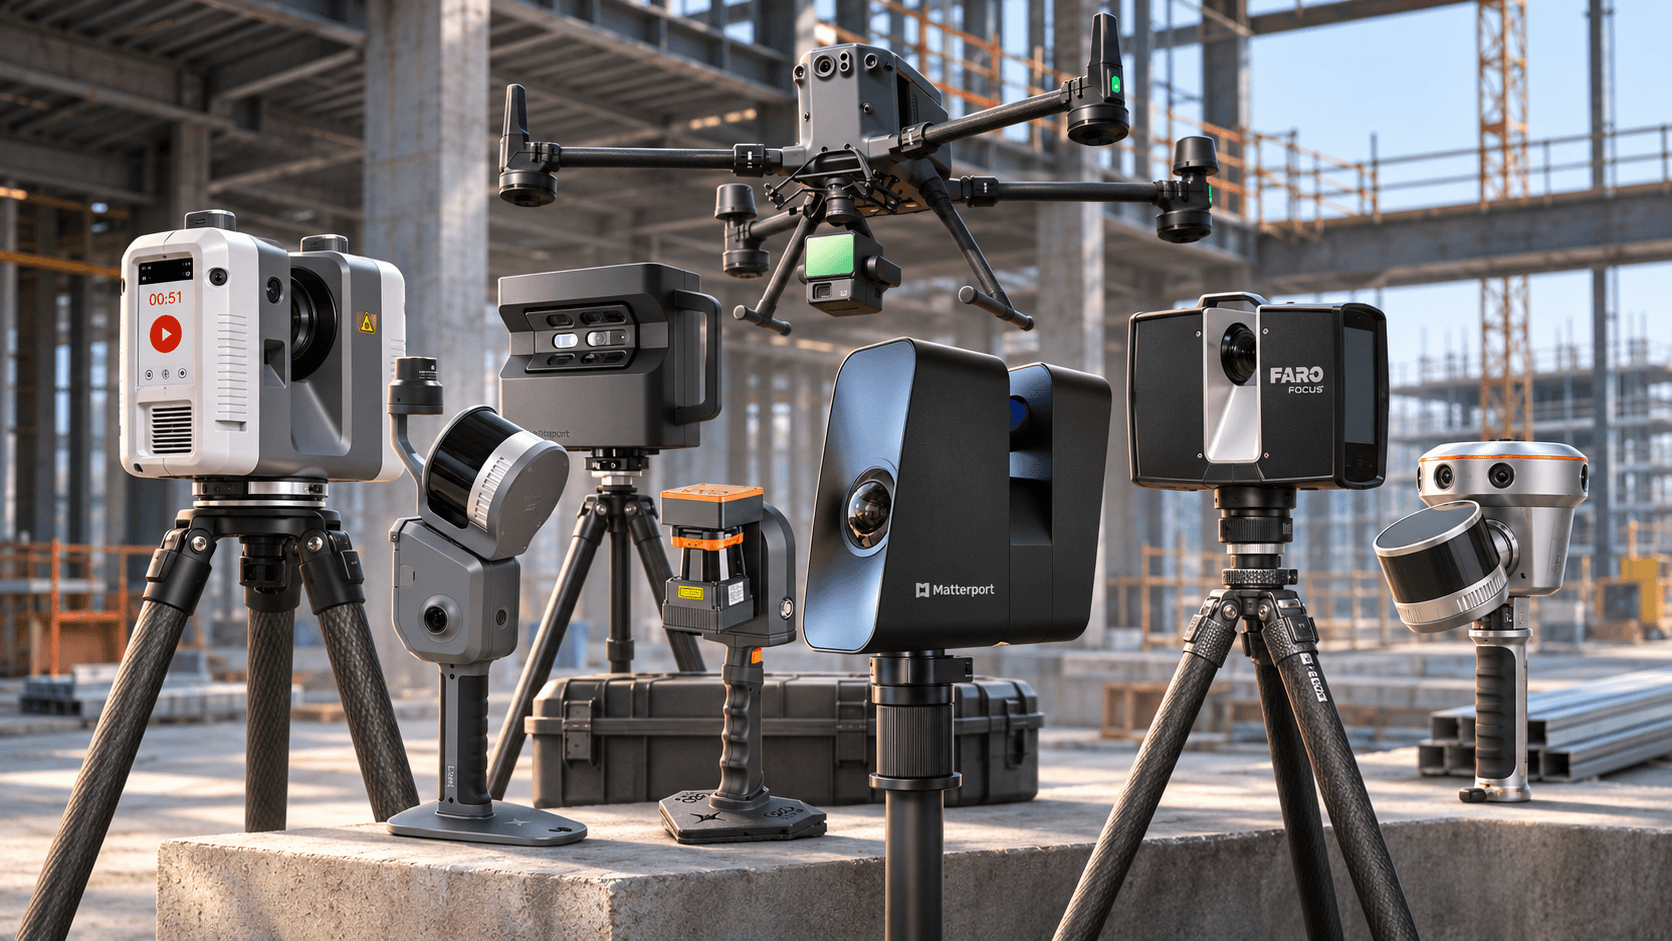
Ilustrační vizualizace vytvořená pomocí AI
Při výběru technologie pro 3D zaměření není vhodné rozhodovat pouze podle ceny. Pod označením „3D skenování“ se dnes skrývá několik velmi odlišných metod, které se liší přesností, rychlostí sběru dat, úrovní detailu i možnostmi následné kontroly.
Dvě firmy tak mohou nabídnout zdánlivě stejnou službu – například „3D laserové skenování budovy“ – ale výsledná data mohou mít zcela odlišné vlastnosti a být vhodná pro jiné účely.
Nejdůležitější proto není otázka:
„Která technologie je nejlepší?“
ale:
„Která technologie poskytne data odpovídající konkrétnímu účelu projektu?“
V tomto článku se podíváme na hlavní metody současného 3D zaměření:
TLS – pozemní neboli terestrické laserové skenování,
ALS – letecké laserové skenování,
mobilní laserové skenování využívající SLAM,
ruční metrologické 3D skenery,
fotogrammetrii,
Matterport a obdobné systémy pro prostorovou dokumentaci a virtuální prohlídky.
Co si představit pod pojmem 3D zaměření?
Pro technologie digitálního zachycení skutečného stavu se často používá anglický pojem Reality Capture.
Jednotlivé metody používají rozdílné principy měření. Laserový skener přímo měří vzdálenost k povrchu, fotogrammetrie rekonstruuje prostorovou geometrii z fotografií a mobilní SLAM systémy musí kromě samotného měření zároveň průběžně určovat vlastní polohu.
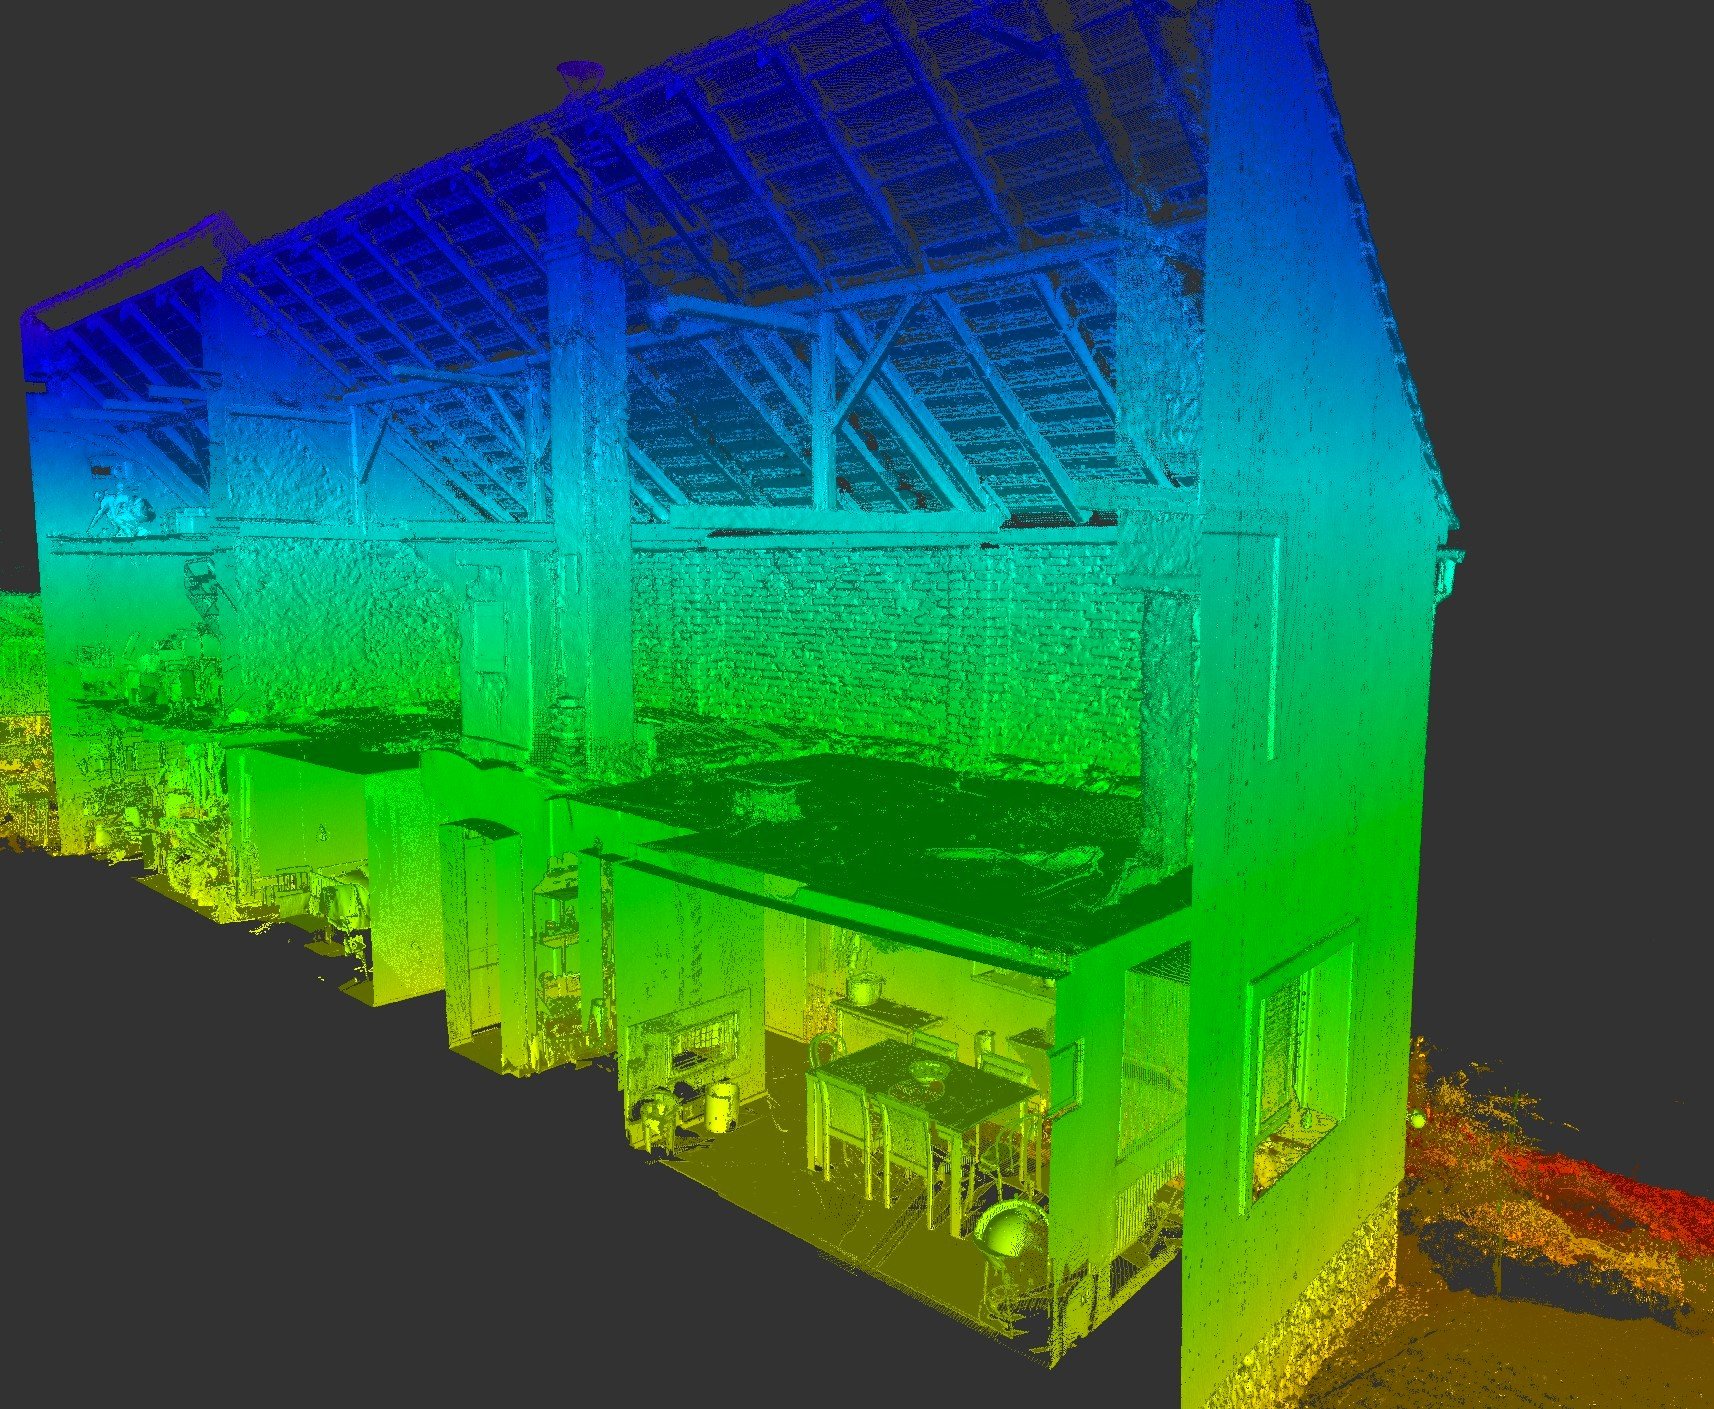
Ani výsledný výstup proto nemusí být vždy stejný.
Podle použité technologie může vzniknout například:
mračno bodů,
polygonální 3D model (mesh),
ortofoto,
digitální model terénu,
panoramatická dokumentace,
nebo kombinace několika typů prostorových dat.
Tato data následně slouží například jako podklad pro tvorbu 2D výkresů, BIM/CAD modelů, dokumentaci skutečného stavu, rekonstrukce nebo digitální dvojčata.
1. Pozemní laserové skenování (TLS)
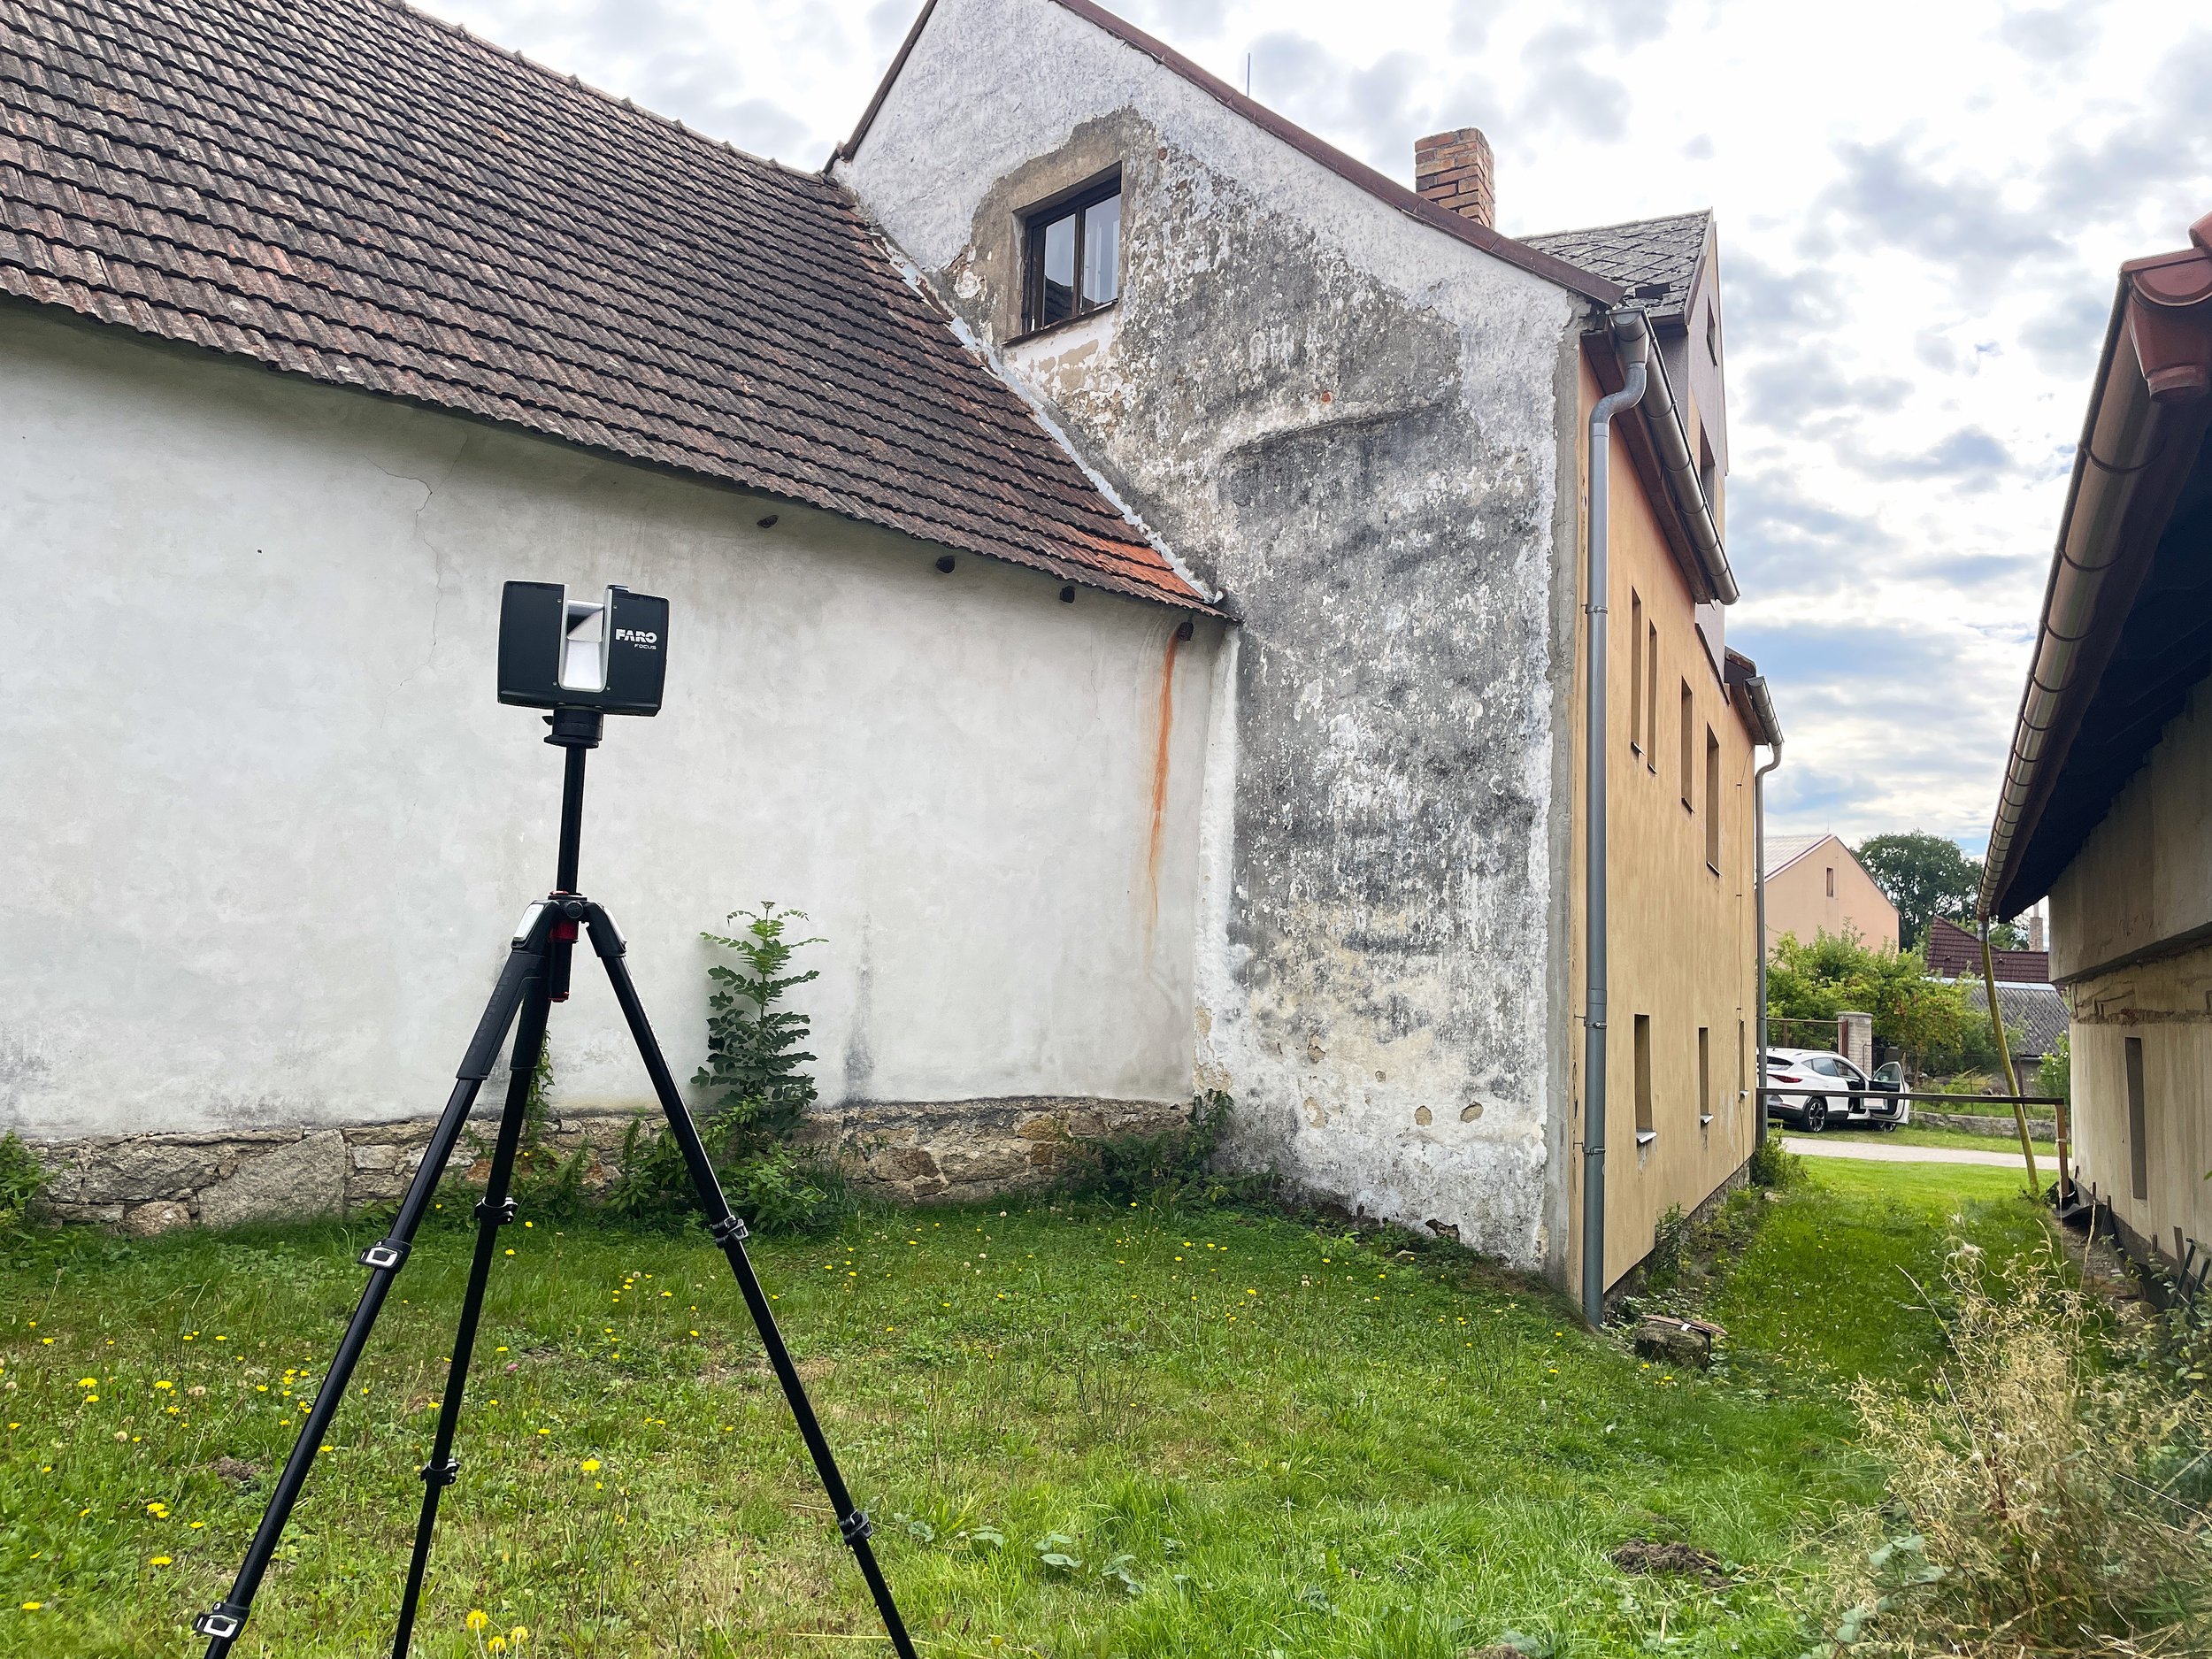
TLS – Terrestrial Laser Scanning patří mezi nejpřesnější a nejpodrobnější metody zaměření budov a stavebních konstrukcí.
Laserový skener je během měření pevně umístěn na stativu. Z jednoho stanoviště změří okolní prostor a vytvoří husté mračno bodů. Poté se přístroj přesune na další pozici.
Jednotlivá stanoviště se pořizují s dostatečným překryvem a následně se v softwaru spojují do jednoho souřadnicového systému.
Tento proces se nazývá registrace skenů.
Přesnost a kontrola
U profesionálních TLS skenerů se přesnost pohybuje v řádu jednotek milimetrů. Výhodou není pouze samotná přesnost měření, ale také možnost podrobně kontrolovat registraci jednotlivých stanovisek.
Pro zvýšení kontroly lze používat například:
referenční koule,
šachovnicové terče,
geodeticky zaměřené body,
GNSS nebo totální stanici.
Díky tomu lze dobře kontrolovat, jak jednotlivé části projektu vzájemně navazují.
Kde se TLS nejčastěji používá?
Pozemní skenování je vhodné zejména pro:
přesné zaměření budov,
historické a členité objekty,
fasády,
interiéry se složitou geometrií,
dokumentaci skutečného stavu,
BIM a CAD modelování,
mosty a technické konstrukce,
průmyslové provozy,
kontrolu geometrie konstrukcí.
Hlavní výhoda
Vysoká přesnost, podrobnost a velmi dobrá kontrolovatelnost výsledných dat.
Hlavní nevýhoda
Skenování je časově náročnější, protože je nutné přístroj opakovaně přemisťovat mezi jednotlivými stanovisky.
Příklady používaných systémů – TLS
Mezi typické profesionální pozemní laserové skenery patří například FARO Focus Core, Focus Premium a Focus Premium Max, Leica BLK360 a řada RTC, Trimble X9 a X12 nebo RIEGL VZ-600i. Jednotlivé systémy se liší zejména dosahem, rychlostí skenování, přesností, kvalitou obrazových dat a možnostmi automatické registrace.
2. Letecké laserové skenování (ALS)
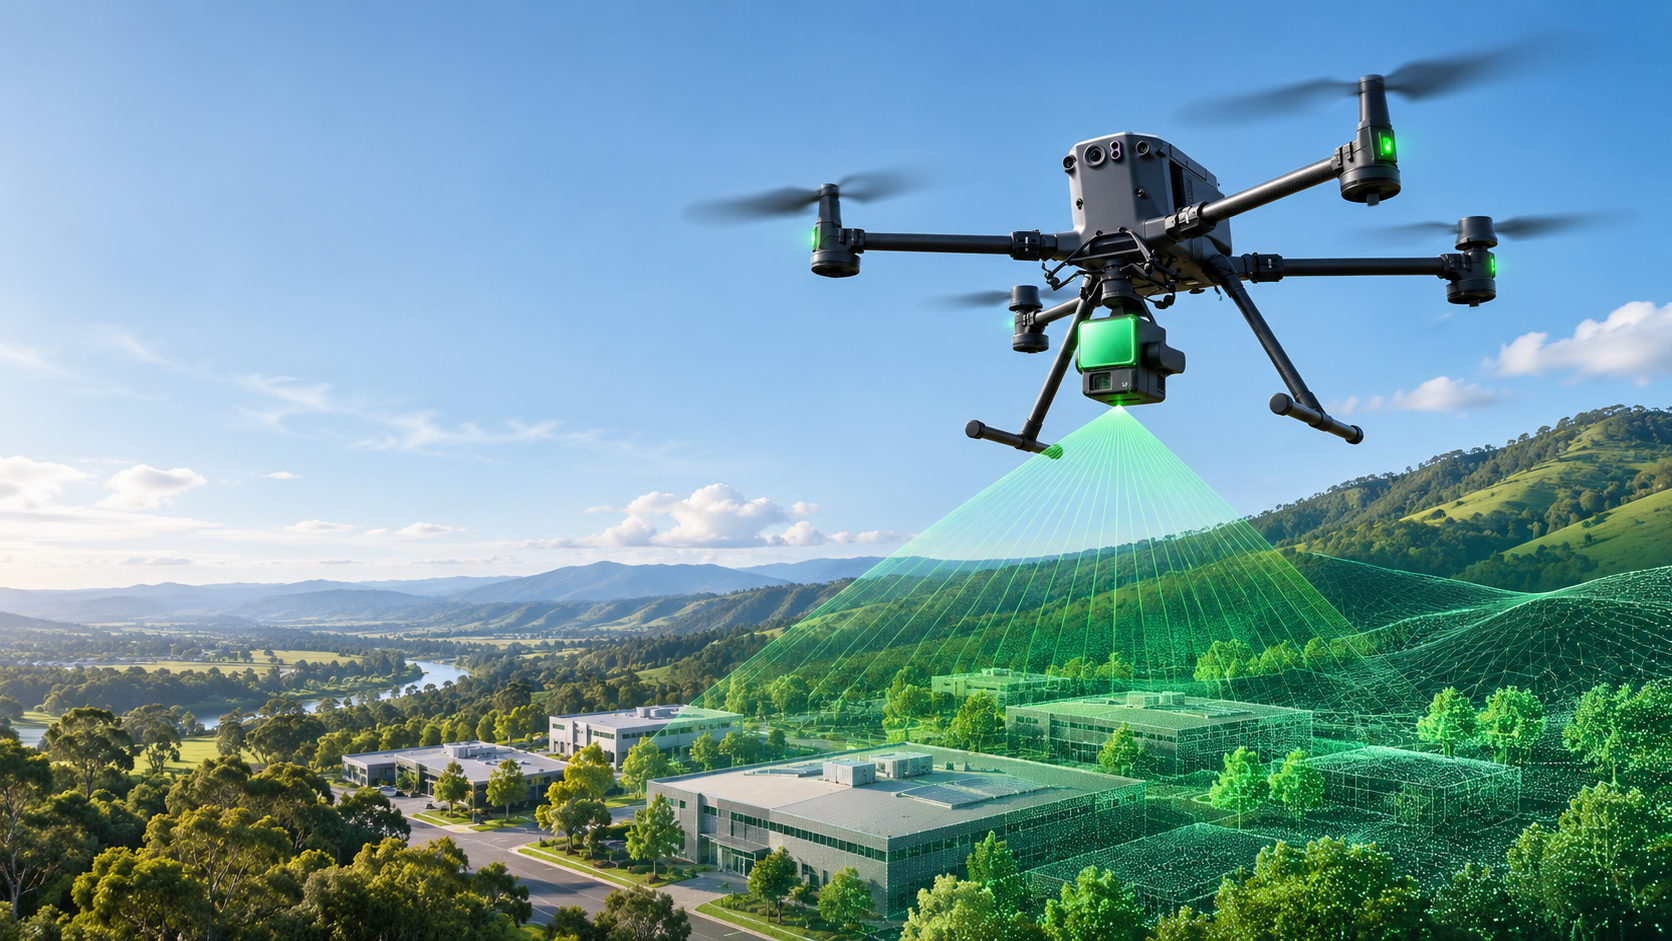
ALS – Airborne Laser Scanning využívá lidar umístěný na dronu, vrtulníku nebo letadle.
Systém kombinuje laserový skener s GNSS přijímačem a inerciální jednotkou (IMU), díky nimž lze určit polohu a orientaci senzoru během letu.
Velkou výhodou je možnost velmi rychle mapovat rozsáhlá území.
Přesnost
Přesnost se podle použitého systému, výšky letu, GNSS podmínek a způsobu zpracování obvykle pohybuje v řádu centimetrů.
ALS proto není přímou náhradou přesného pozemního skenování detailů budovy. Jeho předností je především rychlost a schopnost efektivně mapovat velké plochy.
Vegetace a vícečetné odrazy
Některé lidarové systémy dokážou zaznamenat několik odrazů jednoho laserového impulzu.
Laser samozřejmě „neprochází“ přímo skrz listy nebo větve. Část paprsků však pronikne mezerami mezi vegetací až k povrchu terénu.
Při následném zpracování je tak možné oddělit body zachycené na vegetaci od bodů ležících na povrchu země a vytvořit digitální model terénu (DMT) i v částečně zalesněných oblastech.
Využití
topografie rozsáhlých území,
lomy a skládky,
liniové stavby,
energetické koridory,
lesnictví,
výškopis,
rozsáhlé průmyslové areály.
Hlavní výhoda
Velmi rychlé mapování rozsáhlých území a možnost získat informace o terénu i pod vegetací.
Hlavní nevýhoda
Nižší lokální detail než u pozemního TLS a závislost na kvalitě GNSS/INS řešení a parametrech letu.
Příklady používaných systémů – ALS
U leteckého laserového skenování se často nejedná o samostatný „skener s dronem“, ale o specializovaný LiDAR senzor nebo kompletní měřicí modul instalovaný na UAV platformě. Mezi známé systémy patří například DJI Zenmuse L2, YellowScan Mapper+, RIEGL miniVUX-3UAV nebo RIEGL VUX-120. Profesionální systémy obvykle kombinují LiDAR s přesnou IMU a GNSS jednotkou.
3. Mobilní laserové skenování a SLAM
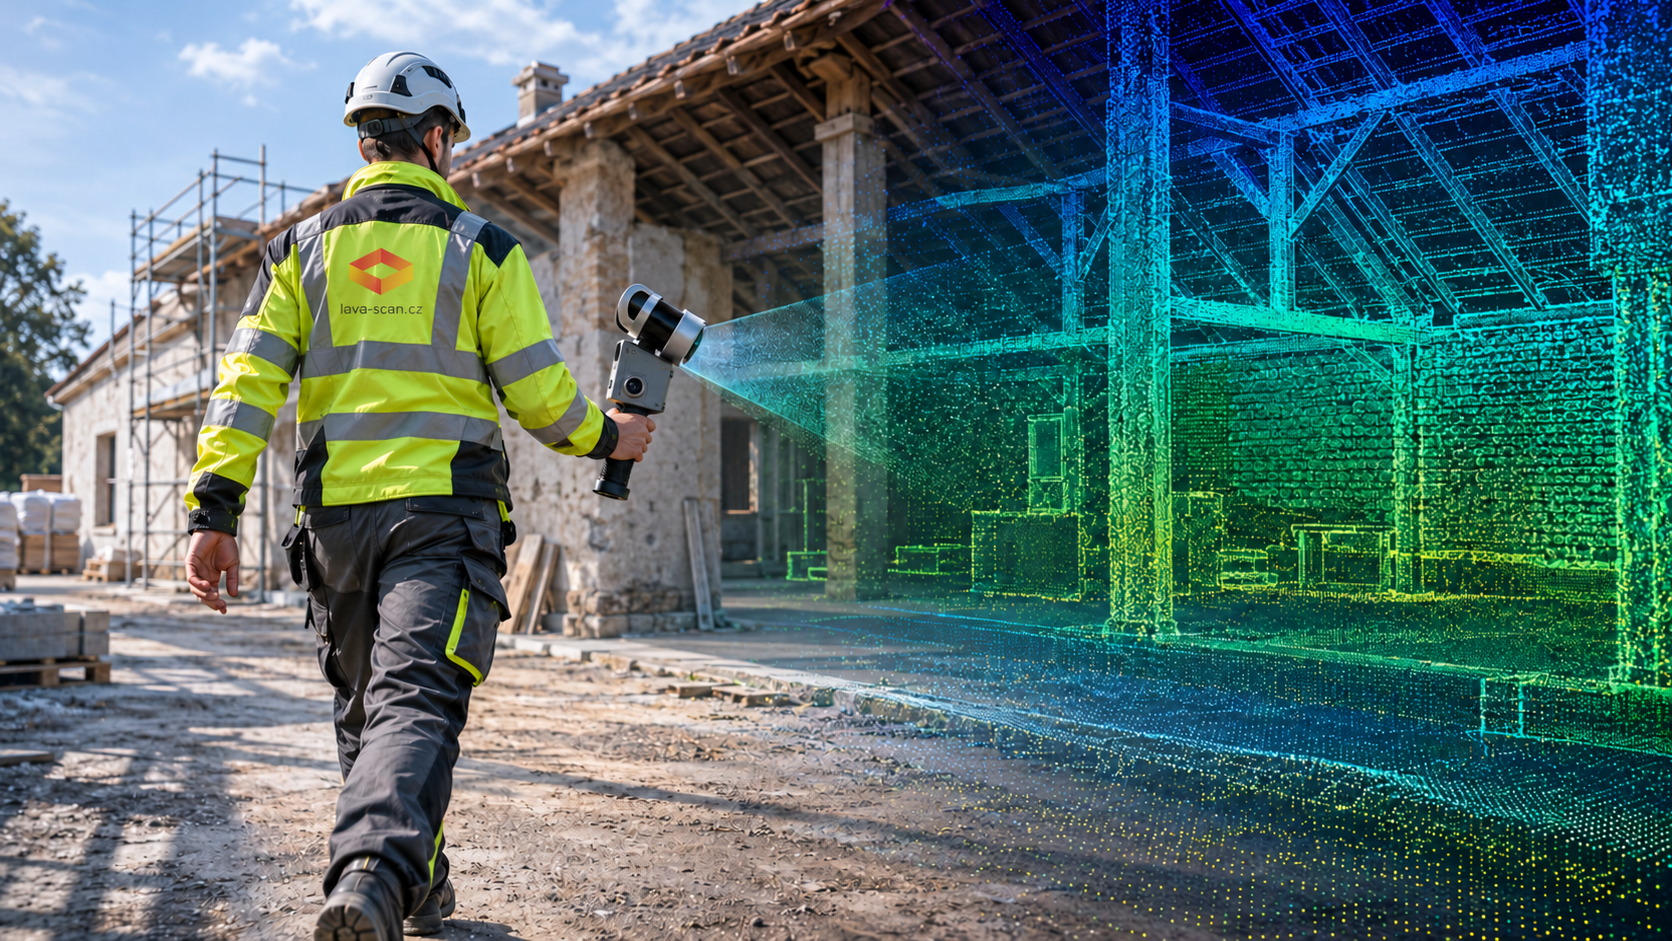
Mobilní laserové skenování umožňuje získávat prostorová data během pohybu.
Skener může operátor držet v ruce, nosit na těle nebo batohu, případně může být instalován na vozidle či jiné mobilní platformě.
U systémů používaných uvnitř budov se často využívá technologie SLAM – Simultaneous Localization and Mapping.
SLAM řeší současně dvě úlohy:
zaznamenává geometrii okolního prostoru,
průběžně určuje polohu a trajektorii skeneru.
K tomu mohou být využívána data z lidaru, inerciálních senzorů a u některých systémů také z kamer.
Největší výhodou je rychlost
Mobilní systém není nutné každých několik metrů zastavovat a přesouvat na nové stanoviště.
Operátor může například projít celým podlažím budovy a data jsou zaznamenávána prakticky nepřetržitě.
Rozsáhlé prostory proto lze zaměřit několikanásobně rychleji než klasickým statickým skenováním.
Přesnost není jedno číslo
U kvalitních profesionálních mobilních systémů může být lokální přesnost velmi vysoká a dosahovat jednotek milimetrů.
To však ještě neznamená, že celý objekt dlouhý několik set metrů bude mít stejnou absolutní geometrickou přesnost.
Výsledek ovlivňuje například:
délka a tvar trajektorie,
geometrie prostoru,
přítomnost charakteristických prvků,
počet uzavřených smyček,
kvalita IMU a lidarových senzorů,
způsob zpracování,
použití kontrolních bodů.
V běžných stavebních aplikacích proto může být výsledná přesnost mobilního skenování v řádu jednotek milimetrů až centimetrů podle použitého systému a podmínek.
Co je drift?
SLAM potřebuje z okolní geometrie průběžně určovat, jak se skener pohybuje.
Problematická mohou být například:
velmi dlouhé rovné chodby,
velké otevřené haly,
monotónní prostory bez výrazných geometrických prvků,
opakující se konstrukce.
V takovém prostředí může docházet k postupnému hromadění chyby polohy. Tento jev se označuje jako drift.
Výsledkem nemusí být pouze větší rozptyl bodů, ale v některých případech také postupné geometrické zkreslení celého modelu.
Moderní profesionální SLAM systémy používají řadu metod, které tyto chyby výrazně omezují. Pro projekty s vysokými požadavky na přesnost je však stále důležitá kontrola pomocí známých referenčních bodů.
Kde má SLAM velkou výhodu?
rozsáhlé výrobní haly,
sklady,
kancelářské budovy,
rychlá prostorová dokumentace,
velké objekty s tisíci m²,
inventarizace a facility management,
projekty, kde je prioritou rychlost sběru dat.
Příklady používaných systémů – mobilní SLAM
Mezi profesionální mobilní skenovací systémy patří například NavVis VLX 3, NavVis MLX, Leica BLK2GO, FARO Orbis, CHCNAV RS10 nebo XGRIDS Lixel L3. Konstrukce jednotlivých zařízení se výrazně liší – od ručních skenerů přes nositelné systémy až po zařízení kombinující SLAM s GNSS RTK nebo možností statického měření.
4. Ruční metrologické 3D skenery
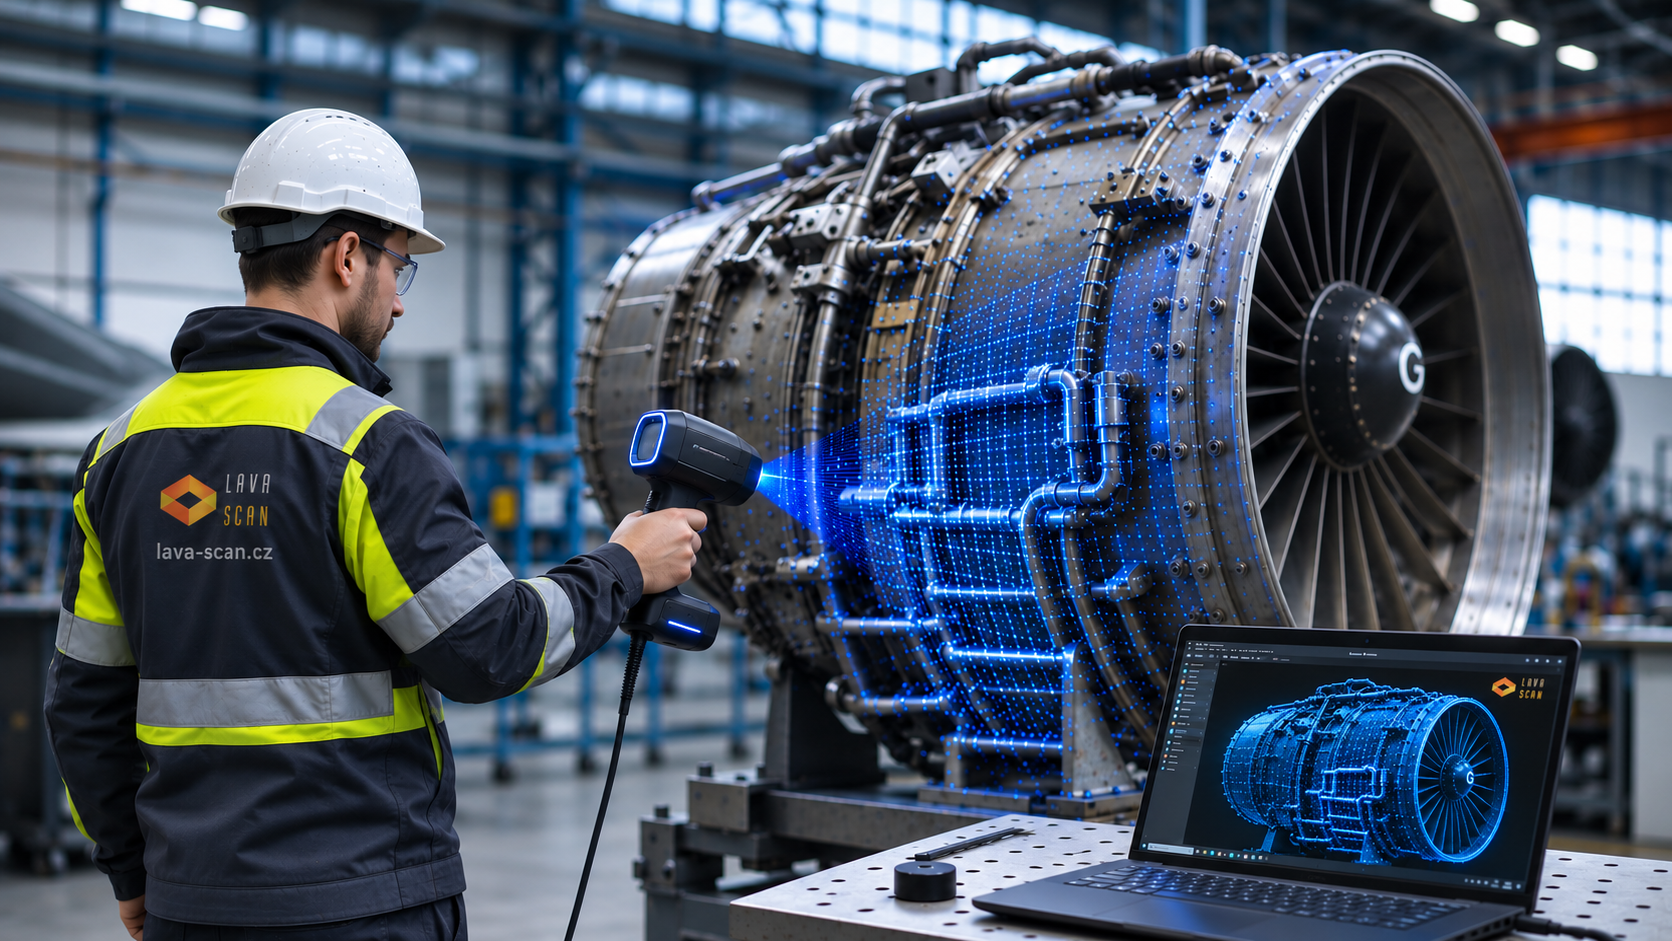
Ruční metrologické skenery jsou určeny především pro přesné snímání menších objektů.
Na rozdíl od mobilních SLAM skenerů určených pro budovy pracují na výrazně menší vzdálenost a jsou optimalizovány pro velmi vysokou přesnost.
Operátor vede skener kolem měřeného předmětu. Pro určení polohy zařízení se často používají referenční body nalepené přímo na objekt nebo v jeho okolí.
Přesnost
U profesionálních metrologických systémů se přesnost může pohybovat v řádu setin milimetru.
Taková přesnost je vhodná například pro kontrolu výroby nebo reverzní inženýrství, ale nedává smysl pro zaměřování celých budov.
Využití
strojírenství,
reverzní inženýrství,
kontrola kvality,
automobilový průmysl,
výroba náhradních dílů,
průmyslový design.
Hlavní výhoda
Extrémně vysoká přesnost a schopnost zaznamenat jemné geometrické detaily.
Hlavní nevýhoda
Malý pracovní dosah a nízká efektivita při měření velkých objektů.
Příklady používaných systémů – ruční metrologické skenery
V oblasti přesného průmyslového 3D měření se používají například Creaform HandySCAN 3D BLACK Series, ZEISS T-SCAN hawk 2, Hexagon ATLASCAN Max, ATLASCAN Pro nebo MARVELSCAN. Tyto systémy jsou určeny především pro kontrolu rozměrů, reverzní inženýrství a přesné snímání strojírenských dílů.
5. Fotogrammetrie
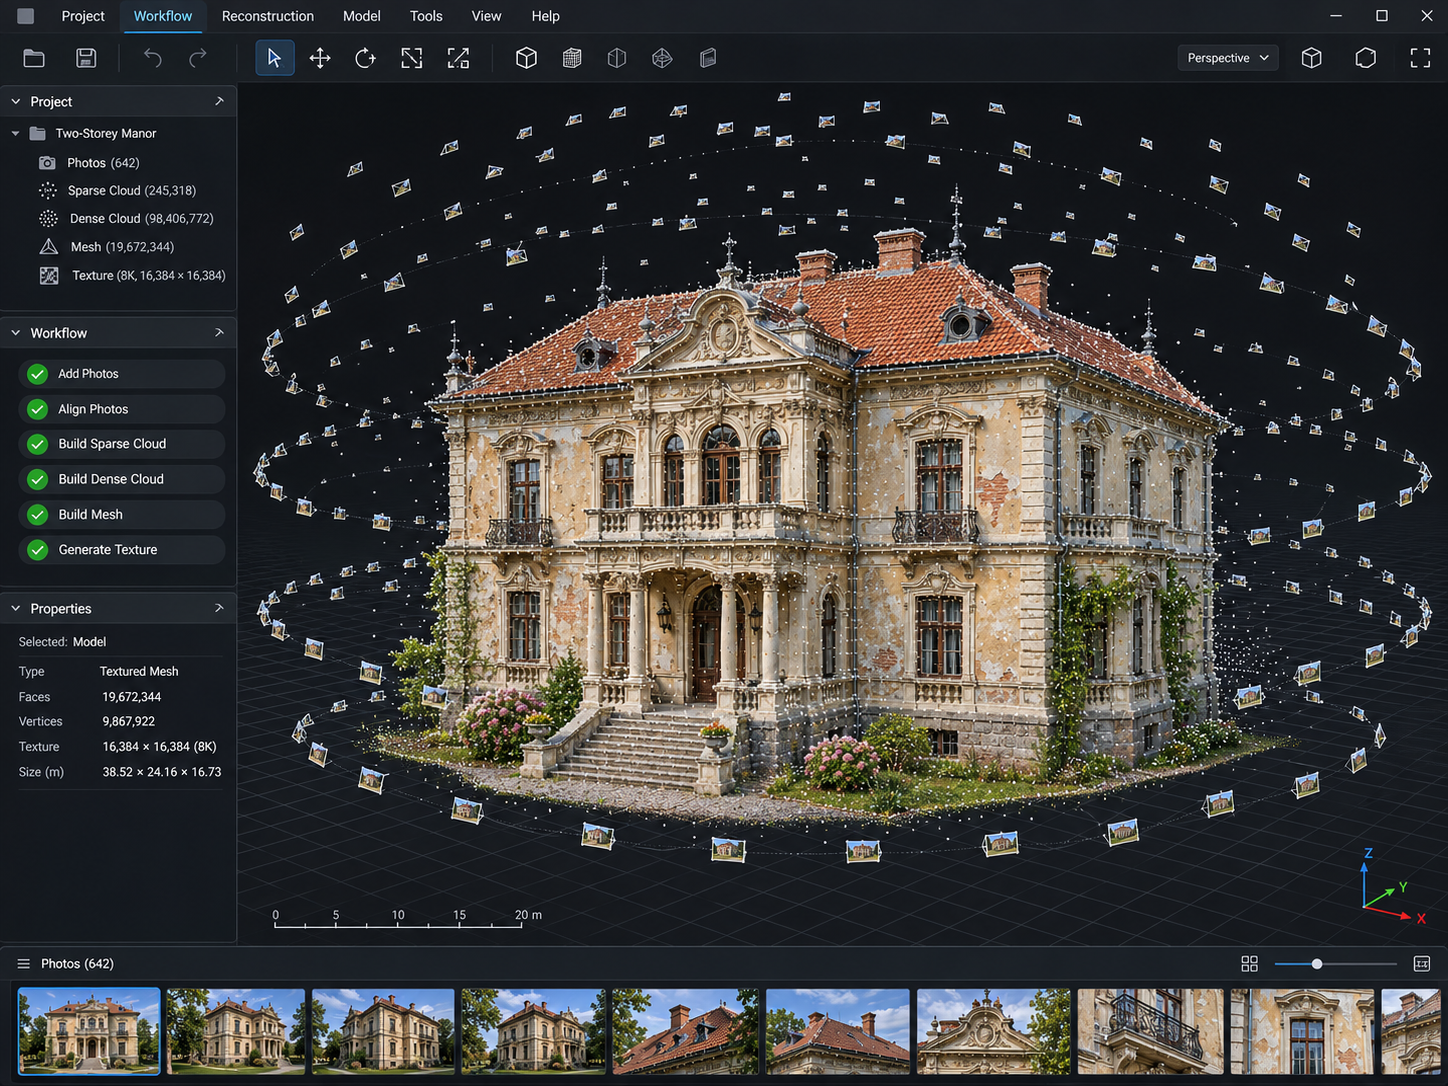
Fotogrammetrie vytváří 3D geometrii matematickým vyhodnocením velkého množství překrývajících se fotografií pořízených z různých pozic.
Na rozdíl od lidaru tedy přímo neměří vzdálenost laserovým paprskem.
Software hledá stejné body na více fotografiích a z jejich rozdílné polohy rekonstruuje prostorovou geometrii.
Výsledkem může být:
mračno bodů,
polygonální 3D model,
ortofoto,
digitální model povrchu,
velmi detailní texturovaný model.
Měřítko a souřadnice
Samotná obrazová rekonstrukce neposkytuje bez dalších referenčních údajů spolehlivé absolutní měřítko a polohu.
Pro přesné zaměření se proto používají například:
geodeticky zaměřené vlícovací body,
kontrolní body,
známé vzdálenosti,
GNSS/RTK údaje ze snímků pořízených dronem.
Výsledná přesnost může být podle velikosti objektu, rozlišení snímků, geometrie fotografování a způsobu georeferencování od jednotek milimetrů až po centimetry.
Největší výhoda
Fotogrammetrie dokáže velmi dobře zachytit barvu a texturu povrchu.
Je proto výborným doplňkem laserového skenování například při dokumentaci fasád, historických objektů nebo archeologických lokalit.
Využití
fasády,
střechy,
historické objekty,
archeologie,
ortofoto,
dokumentace pomocí dronu,
vizualizace,
texturované 3D modely.
Hlavní nevýhoda
Silná závislost na kvalitě snímků, osvětlení, struktuře povrchu a správné geometrii fotografování.
Lesklé, průhledné nebo málo strukturované povrchy mohou být problematické.
Příklady vybavení pro fotogrammetrii
Pro fotogrammetrii lze využít prakticky jakýkoliv kvalitní digitální fotoaparát nebo dron s kamerou. V praxi se často používají například drony DJI pro letecké snímkování a digitální bezzrcadlovky či DSLR fotoaparáty pro pozemní fotografování. Kvalita výsledného mračna bodů a 3D modelu závisí především na kvalitě snímače a optiky, rozlišení fotografií a správně zvolené metodice snímkování.
6. Matterport
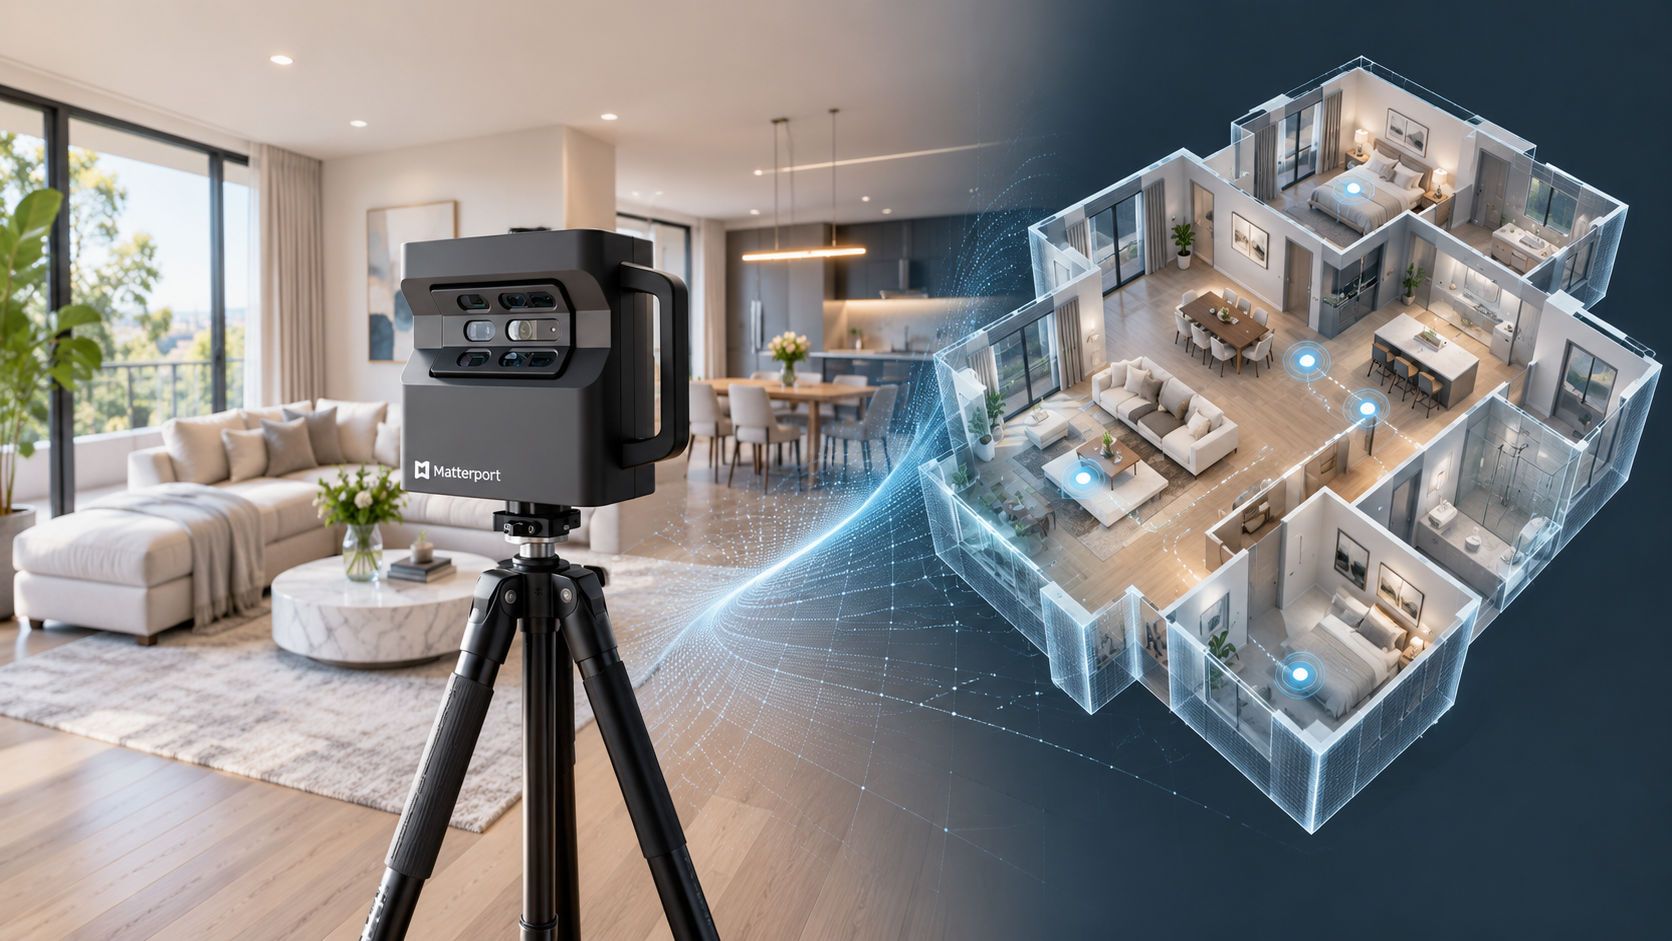
Matterport byl často označován jako „laserové skenování“, technicky to však u modelu Pro2 a starších verzí nebylo přesné označení. Šlo o 3D snímání prostoru pomocí infračerveného hloubkového senzoru. Skutečný LiDAR se u Matterportu objevil až s modelem Pro3.
Matterport je systém určený především pro rychlou prostorovou dokumentaci a tvorbu interaktivních virtuálních prohlídek.
Jeho velkou předností je jednoduchost celého workflow.
Uživatel postupně pořizuje jednotlivé pozice a software následně v cloudu automaticky vytvoří propojený 3D prostor s panoramatickými fotografiemi a známým „dollhouse“ zobrazením.
Je však důležité rozlišovat jednotlivé generace zařízení.
Matterport Pro2
Pro2 používá infračervenou technologii měření hloubky a je primárně určen pro interiéry.
Výrobce uvádí, že měření v Matterport 3D modelu může dosahovat přesnosti přibližně do 1 % skutečné hodnoty.
Je proto velmi vhodný pro realitní prezentace, virtuální prohlídky a základní dokumentaci, ale není ideální tam, kde je požadována vysoká geometrická přesnost.
Matterport Pro3
Pro3 již používá LiDAR a je výrazně vhodnější také pro větší prostory a exteriéry.
Výrobce uvádí přesnost přibližně ±20 mm na vzdálenost 10 m.
Ani Pro3 však není přímou náhradou přesného profesionálního TLS skeneru pro projekty, kde jsou požadovány milimetrové tolerance a detailní kontrola registrace.
Uzavřenější ekosystém
Matterport je úzce propojen se svou cloudovou platformou.
To je velká výhoda z hlediska jednoduchosti a prezentace výsledků, ale zároveň znamená větší závislost na konkrétním ekosystému.
Export profesionálních dat a další pokročilé výstupy jsou navázány na služby a možnosti platformy Matterport.
Využití
prodej a pronájem nemovitostí,
hotely,
virtuální prohlídky,
pojišťovnictví,
facility management,
dokumentace interiérů,
studie interiérového designu.
Hlavní výhoda
Velmi rychlá cesta od měření k atraktivní interaktivní virtuální prohlídce.
Hlavní nevýhoda
Nižší vhodnost pro přesné projekční zaměření a větší závislost na cloudovém ekosystému.
Příklady systémů Matterport
V ekosystému Matterport jsou nejznámější především Matterport Pro2 a Matterport Pro3. Pro2 používá infračervenou technologii měření hloubky a je zaměřen především na interiéry. Novější Pro3 již využívá skutečný LiDAR a umožňuje měření také ve větších prostorech a v exteriéru.
Přehledné porovnání technologií
| Technologie | Nejvhodnější využití | Typická úroveň přesnosti | Rychlost sběru dat | Hlavní výhoda | Hlavní omezení |
|---|---|---|---|---|---|
| Pozemní laserové skenování (TLS) | Budovy, fasády, památky, BIM, přesná dokumentace skutečného stavu | Jednotky mm | Střední až nižší | Vysoký detail, nízký šum a velmi dobrá kontrolovatelnost dat | Větší množství stanovisek a delší čas měření |
| Letecké laserové skenování (ALS) | Terén, lomy, liniové stavby, rozsáhlé areály | Zpravidla jednotky cm | Velmi vysoká | Rychlé mapování velkých území a možnost klasifikace terénu pod vegetací | Nižší lokální detail než TLS |
| Mobilní skenování / SLAM | Haly, sklady, kanceláře, rozsáhlé interiéry, rychlá dokumentace | Lokálně jednotky mm, u celého objektu podle podmínek mm až cm | Velmi vysoká | Extrémně rychlý sběr dat | Možnost driftu a nižší čitelnost jemných detailů |
| Ruční metrologické 3D skenery | Strojírenství, reverzní inženýrství, kontrola výroby | Až setiny mm | Vysoká u malých objektů | Velmi vysoká přesnost a jemný detail | Malý pracovní rozsah, nevhodné pro celé budovy |
| Fotogrammetrie | Fasády, střechy, terén, archeologie, vizualizace | mm až cm podle rozsahu a metodiky | Střední až vysoká | Fotorealistické textury a možnost snímání dronem | Závislost na světle, povrchu, fotografiích a referenčních bodech |
| Matterport Pro2 / Pro3 | Virtuální prohlídky, reality, facility management, základní prostorová dokumentace | Pro2: přibližně do 1 % Pro3: cca ±20 mm / 10 m |
Vysoká | Automatizované zpracování a kvalitní virtuální prohlídka | Nižší vhodnost pro přesné projekční zaměření a závislost na platformě |
Jak tedy vybrat správnou technologii?
Neexistuje jedna metoda, která by byla nejlepší pro všechny typy projektů.
Rozhodující je především to, k čemu budou získaná data dále použita.
Pokud potřebujeme zaměřit:
Členitou historickou fasádu pro rekonstrukci
→ vhodné je TLS, případně kombinace TLS a fotogrammetrie.
Výrobní halu o ploše 10 000 m² pro základní prostorovou dokumentaci
→ velmi efektivní může být mobilní SLAM skenování.
Rozsáhlý zalesněný terén
→ vhodným řešením může být ALS.
Strojírenskou součástku pro výrobu kopie
→ použijeme metrologický ruční skener.
Fasádu, u které je důležitá také barevnost a stav povrchu
→ velmi dobrým doplňkem je fotogrammetrie.
Byt nebo hotel pro interaktivní virtuální prohlídku
→ praktickým řešením může být Matterport.
Nejdůležitější není skener, ale požadovaný výsledek
Při výběru dodavatele doporučujeme neptat se pouze na cenu nebo značku použitého zařízení.
Důležitější jsou otázky:
Jak přesný musí být výsledný podklad?
K čemu budou data používána?
Bude se podle nich projektovat nebo vyrábět?
Je důležitější maximální detail, nebo rychlost?
Jakým způsobem bude přesnost výsledku kontrolována?
Jaké výstupní formáty budou předány?
Bude výsledkem pouze mračno bodů, nebo také 2D výkresy či 3D/BIM model?
Kvalitní data nemusí mít vždy nejvyšší možnou přesnost.
Musí však mít dostatečnou přesnost pro konkrétní účel, být metricky správná a jejich kvalita by měla být kontrolovatelná a ověřitelná.
Právě správná volba technologie na začátku projektu může zabránit chybám, které by se později při projektování nebo realizaci stavby mohly výrazně prodražit.
Potřebujete zaměřit budovu, interiér nebo území?
Každý objekt má jiné podmínky a každý projekt jiné požadavky.
Na základě typu objektu, požadované přesnosti a výsledných výstupů lze zvolit technologii nebo kombinaci technologií, která poskytne potřebná data bez zbytečných nákladů.
Upozornění
Tento článek má výhradně informativní a odborně-vzdělávací charakter. Uvedené informace vycházejí z veřejně dostupných technických podkladů, odborných znalostí autora a běžné praxe v oblasti 3D laserového skenování, prostorového měření a zpracování dat v době zveřejnění článku.
Jakékoli zmínky o konkrétních technologiích, metodách měření, softwarových nástrojích, výrobcích nebo modelech měřicí techniky slouží výhradně k technickému popisu a ilustraci dané problematiky. Nepředstavují reklamu, obchodní sdělení, doporučení k nákupu ani univerzální hodnocení vhodnosti konkrétního řešení.
Volba měřicí technologie, použitého vybavení, pracovních postupů a požadované kvality výstupních dat by měla vždy vycházet z konkrétních požadavků dané zakázky, technických podmínek, požadované přesnosti a příslušných norem či předpisů.
Informace uvedené v tomto článku nenahrazují individuální odborné posouzení konkrétního projektu. Autor ani provozovatel webových stránek nenesou odpovědnost za rozhodnutí učiněná výhradně na základě informací uvedených v tomto článku.
Veškeré ochranné známky, obchodní názvy výrobců a označení produktů jsou majetkem jejich příslušných vlastníků a jsou v článku použity pouze za účelem identifikace a technického popisu.